
Tin tức ngành
Universal Robots ra mắt PolyScope X hướng tới Physical AI
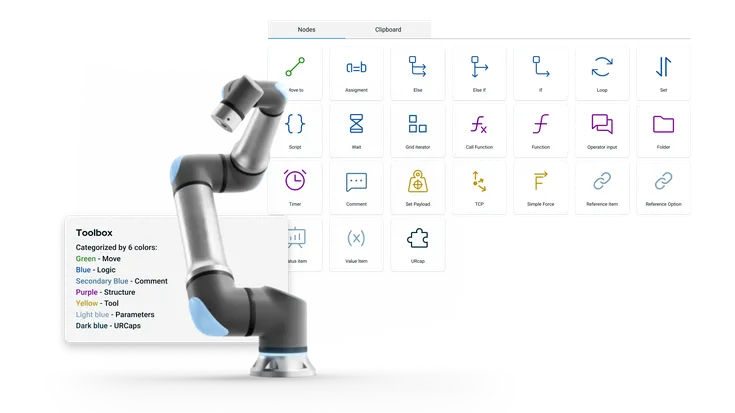
Universal Robots vừa ra mắt PolyScope X — nền tảng điều khiển thế hệ mới cho cobot của hãng, với giao diện lập trình dạng node đồ hoạ (graphical node-based) và hỗ trợ ROS 2 gốc (native), theo bài đăng trên Modern Machine Shop ngày 19/8/2026.
Điểm khác biệt lớn nhất so với PolyScope thế hệ trước là kiến trúc: PolyScope X được xây trên nền JavaScript, chạy ứng dụng dạng container hoá, và hỗ trợ ROS 2 ngay từ gốc thay vì cần một lớp chuyển đổi (wrapper) riêng để kết nối với hệ sinh thái ROS.
Vấn đề của phần mềm điều khiển cobot đóng
Phần lớn phần mềm điều khiển cobot trên thị trường hiện nay là hệ đóng — lập trình viên bị giới hạn trong giao diện và bộ lệnh do hãng cung cấp, muốn tích hợp sâu với công cụ phát triển robot khác như mô phỏng, thị giác máy, thuật toán điều khiển tuỳ biến thường phải đi qua các lớp chuyển đổi trung gian, hoặc chấp nhận giới hạn trong phạm vi hãng cho phép. Với các đội phát triển muốn tận dụng hệ sinh thái mã nguồn mở như ROS, vốn có sẵn rất nhiều gói thư viện cho điều hướng, thị giác, lập kế hoạch chuyển động, rào cản tích hợp này làm chậm quá trình phát triển ứng dụng tuỳ biến.
PolyScope X thay đổi gì
- Giao diện lập trình dạng node đồ hoạ, kéo-thả khối chức năng thay vì viết script tuyến tính
- Kiến trúc nền JavaScript, ứng dụng container hoá
- Hỗ trợ ROS 2 gốc (native), không cần lớp wrapper chuyển đổi riêng
- Định vị: nền tảng có thể tiến hoá và mở rộng theo thời gian thay vì một hệ lập trình cố định
Hỗ trợ ROS 2 gốc là chi tiết được chú ý nhiều nhất trong công bố này — nó cho phép nhà phát triển và đơn vị tích hợp hệ thống kết nối trực tiếp cobot với các gói phần mềm ROS 2 có sẵn, ví dụ điều hướng AMR, thị giác máy, lập kế hoạch chuyển động phức tạp, mà không phải tự viết cầu nối riêng cho từng dự án. Kiến trúc container hoá cũng gợi ý khả năng cập nhật hoặc bổ sung tính năng theo từng module riêng lẻ, thay vì phải nâng cấp nguyên khối toàn bộ hệ điều khiển.
Vì sao đáng chú ý với kỹ sư và SI tại Việt Nam
Với các đơn vị tích hợp hệ thống đang phát triển ứng dụng cobot tuỳ biến — ví dụ kết hợp cobot với AMR, hệ thống thị giác của bên thứ ba, hoặc thuật toán điều khiển riêng — một nền tảng hỗ trợ ROS 2 gốc giúp giảm khối lượng công việc viết cầu nối tích hợp, đồng thời không bị phụ thuộc hoàn toàn vào bộ công cụ đóng của một hãng. Đây cũng là xu hướng chung: ngày càng nhiều hãng cobot lớn mở kiến trúc điều khiển của mình ra thay vì giữ nguyên hệ sinh thái khép kín.
Kết
PolyScope X cho thấy ngay cả các hãng cobot lớn cũng đang dịch chuyển sang kiến trúc mở hơn, thay vì giữ nguyên mô hình phần mềm đóng truyền thống — một tín hiệu đáng theo dõi khi làn sóng Physical AI, tức AI điều khiển trực tiếp robot và thiết bị vật lý, đang định hình lại cách các nền tảng robot được thiết kế.


